

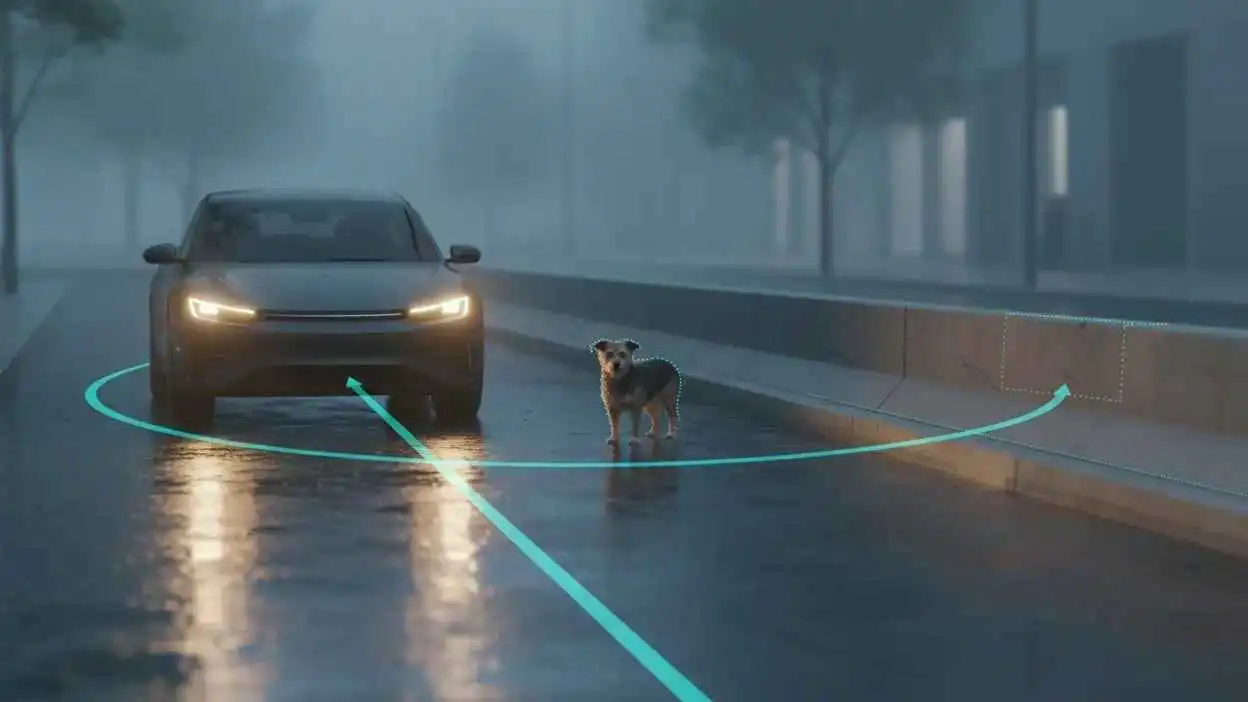
وتعتمد هذه المركبات على مجموعة من التقنيات، أبرزها الكاميرات والرادارات ومستشعرات الليدار، لجمع المعلومات عن البيئة المحيطة وتحليلها واتخاذ قرارات القيادة. غير أن أداء هذه الأنظمة قد يتأثر بالعوامل الجوية، ما يطرح تساؤلات بشأن مدى جاهزيتها للعمل بأمان في مختلف الظروف.
فالأمطار قد تحجب رؤية الكاميرات وتؤثر في جودة الصور، فيما يؤدي الضباب إلى تشتيت أشعة الليزر المستخدمة في مستشعرات الليدار، الأمر الذي قد يحدّ من قدرتها على تحديد المسافات ورصد الأجسام بدقة.
وفي المقابل، تتمتع الرادارات بقدرة أكبر على العمل في بعض الظروف الجوية الصعبة، لكنها لا توفر المستوى نفسه من التفاصيل البصرية الذي تتيحه الكاميرات والليدار.
وللتغلب على هذه التحديات، تعمل الشركات المطوّرة لأنظمة القيادة الذاتية على دمج البيانات الواردة من المستشعرات المختلفة، وتحسين البرمجيات القادرة على التعامل مع تراجع الرؤية وتحديد الحالات التي تستدعي تخفيف السرعة أو التوقف الآمن.
وتبقى قدرة المركبات على التعامل مع الطقس المتقلب أحد الاختبارات الأساسية أمام التوسع في استخدام القيادة الذاتية، خصوصاً أن نجاحها في الظروف المثالية لا يعني بالضرورة قدرتها على مواجهة جميع المواقف على الطرق العامة.