

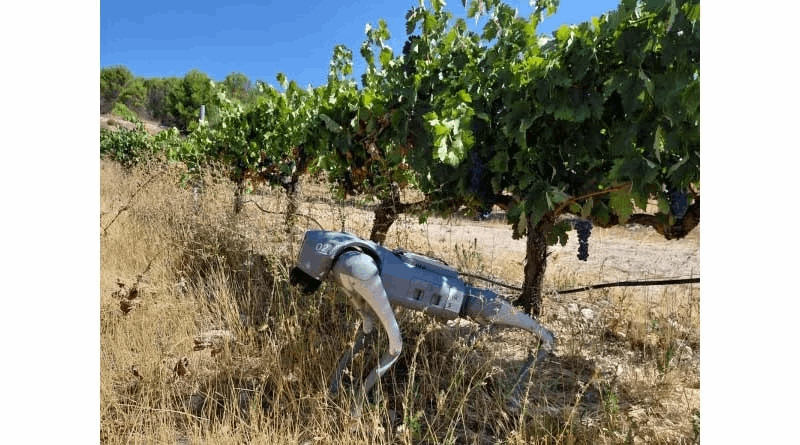
بدأ روبوت رباعي الأرجل يحمل اسم “أغرهاوند” التجوّل في كروم العنب ومزارع التوت في إسبانيا، في إطار مشروع بحثي يختبر قدرة الآلات ذات الأرجل على مراقبة المحاصيل في الأراضي شديدة الانحدار أو الوعرة، التي يصعب على الروبوتات ذات العجلات، الأكثر استخداماً في الزراعة، العمل فيها.
ويقود المشروع المركز الوطني الإسباني لتكنولوجيا الأغذية الزراعية (CTAEX) في منطقة إكستريمادورا، ضمن تحالف يضم شركة إنتاج النبيذ “بوديغاس فاميلياريس ماتارّوميرا”، وشركة زراعة التوت “سوشيال بيريز 4.0″، إلى جانب شركاء تكنولوجيين هم “سبكترال جيو” و”سولتيل” ومؤسسة “برودتي”، بتمويل عام إسباني وأوروبي، على أن يستمر العمل حتى مطلع عام 2029.
ويرتكز “أغرهاوند” على منصة روبوت رباعي الأرجل مزوّد بكاميرات وأجهزة استشعار. وعلى خلاف الروبوتات ذات العجلات أو الجنازير، التي قد تواجه صعوبات على المنحدرات أو في التربة الرخوة أو بين الصفوف الضيقة وغير المنتظمة في كثير من الكروم، يستطيع الروبوت ذو الأرجل وضع كل قدم بشكل مستقل، ما يتيح له عبور تضاريس قد توقف الآلات ذات العجلات أو تبطئها. وخلال سيره بين صفوف المحاصيل، تزوّد كاميراته وأجهزة الاستشعار نماذج ذكاء اصطناعي مدرّبة على تقييم حيوية النبتة ونموها وحالتها الفيزيولوجية والإنتاج المتوقع.
تجارب في بيئتين مختلفتين
ويخضع الروبوت لتجاربه الميدانية الأولى في بيئتين زراعيتين مختلفتين جداً، الأولى في منطقة “ريبيرا ديل دويرو” للنبيذ، بين كروم عنب “تمبرانيو” في أراضي “ماتارّوميرا” حيث تنتشر الكروم المنحدرة والمدرّجة، والثانية في مقاطعة ويلفا جنوب إسبانيا، بين نباتات التوت الأسود المزروعة تحت أنفاق بلاستيكية طويلة في مزرعة تديرها “سوشيال بيريز 4.0”.
وقال مدير المشروع لويس مونيوث إن الهدف هو نقل موثوقية الروبوتات ذات الأرجل، المستخدمة أصلاً في أعمال الفحص الصناعي، إلى القطاع الزراعي، حيث حدّت الأراضي الوعرة أو المنحدرة من انتشار الروبوتات ذات العجلات. ولم تُنشر بعد أي بيانات عن الأداء، إذ لم تبدأ التجارب الميدانية إلا أخيراً، فيما يصف التحالف هذه المرحلة بأنها اختبار لقدرة المنصة على التنقل في ظروف الكروم والأنفاق الفعلية قبل إضافة أنظمة استشعار أكثر تطوراً.
تحديات وخطط مستقبلية
وتُعدّ الروبوتات ذات الأرجل فئة أحدث في الزراعة مقارنة بروبوتات المراقبة وإزالة الأعشاب ذات العجلات، وهي عموماً أكثر تعقيداً من الناحية الميكانيكية وأعلى كلفة في التصنيع والصيانة، إذ تحتاج كل ساق إلى محركاتها الخاصة ونظام تحكم في التوازن، كما أن عمر بطاريتها خلال المشي المتواصل يكون عادة أقصر. ولذلك، يتعامل الشركاء مع التجربة الحالية كاختبار ميداني لا كمنتج تجاري جاهز، بهدف التأكد من قدرة الروبوت على العمل بموثوقية طوال موسم كامل، بما في ذلك التربة الرطبة والأرض الرخوة والمنعطفات الضيقة داخل الأنفاق.
ويُتوقع أن تشهد المراحل اللاحقة إضافة نظام تصوير طيفي قادر على رسم خريطة لنضج الثمار في الحقل بشكل فوري، ثم ذراع آلية لجمع عيّنات من النباتات أو الثمار لتحليلها مخبرياً. وفي حال نجاح المشروع، سيتمكن روبوت واحد من التنقل في الكرم أو مزرعة التوت، ورصد مناطق الإجهاد أو المرض، وتقدير درجة نضج الثمار، وجمع عيّنات للتأكد منها، من دون الحاجة إلى عامل يجوب الصفوف.